3ème édition | 20, 21, 22 NOVEMBRE 2026 | Reims

Quel est le problème que tu souhaites résoudre ?
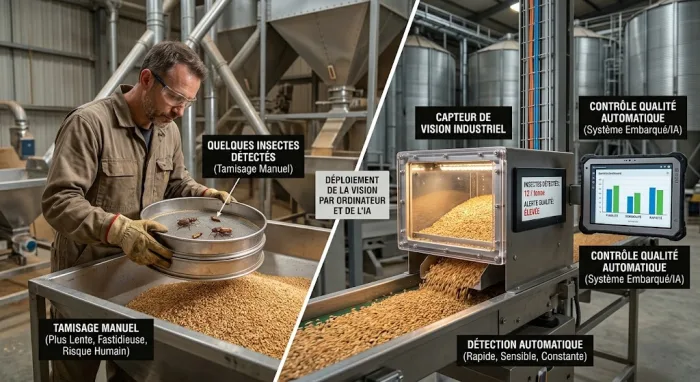
Les insectes des céréales stockées (charançons, triboliums, capucins) sont en forte hausse. Selon Arvalis, 82 % des échantillons de blé tendre en organisme stockeur contenaient au moins un insecte en 2024, contre 35 à 40 % à la fin des années 70 [1]. Dans le même temps, les insecticides disponibles se raréfient depuis l’interdiction de plusieurs molécules, et de plus en plus d’acheteurs refusent le grain traité [1][2]. Or le commerce fonctionne en tolérance zéro : un seul insecte vivant peut faire refuser un lot, ce qui entraîne des pertes importantes et des litiges commerciaux [2][3]. À la réception des bennes, le contrôle repose encore surtout sur le tamisage manuel d’un échantillon. Cette méthode est peu sensible quand l’infestation débute, peu représentative, et ne voit pas les insectes cachés dans les grains [1][3]. Les gestionnaires de silos demandent un outil fiable, sans faux positifs et facile à intégrer à leur process [3]. [1] Arvalis, Gestion des ravageurs au stockage, CROPSAV 2025 : https://driaaf.ile-de-france.agriculture.gouv.fr/IMG/pdf/2-arvalis_gestion_des_ravageurs_du_stockage.pdf [2] Réussir, Les insectes des grains stockés sont indésirables pour la commercialisation des récoltes : https://www.reussir.fr/articles/ravageur-les-insectes-des-grains-stockes-sont-indesirables-pour-la-commercialisation-des [3] DODILog (projet européen Interreg), Insect Detection in Grain: silo managers demand reliability over complexity, juin 2026 : https://dodilog.nweurope.eu/blog/dodilog-news-210/insect-detection-in-grain-silo-managers-demand-reliability-over-complexity-2028
Comment souhaites-tu le résoudre ?
Je propose un poste de contrôle automatique à la réception du grain. L’échantillon prélevé passe sous une caméra, avec un éclairage maîtrisé et une légère source de chaleur. Les contrats portent sur les insectes vivants, et un insecte vivant bouge sous la chaleur alors que le grain reste immobile. En combinant détection de mouvement et reconnaissance d’image, le système distingue un insecte d’une poussière ou d’un débris, et rend une réponse simple : insectes ou pas, en quelques dizaines de secondes. L’objectif est un équipement abordable pour un silo, ce qui correspond aux attentes exprimées par les gestionnaires. Je travaille en parallèle sur la détection des insectes au début de leur développement, quand les larves sont encore cachées à l’intérieur des grains et invisibles à l’œil nu comme au tamisage. J’étudie actuellement plusieurs méthodes possibles, comme l’imagerie, l’acoustique ou la mesure de gaz. Cette partie sera enrichie avec les équipiers qui me rejoindront pendant le hackathon, ce qui permettra de mieux la développer et de faire émerger de nouvelles idées.
L'équipe

Moussa Tayeb Nemiche
À la recherche de
3 jours, 1 mission :
Des idées pour demain
Restons connectés, l’aventure commence !